GanosBase は、PolarDB for PostgreSQL に組み込まれた時空間データベースエンジンです。ジオメトリ、ラスター、軌跡、3D モデル、点群など、マルチモーダルな時空間データを単一のデータベースサービス内で統一的に保存、クエリ、分析、レンダリングする機能を無料で提供します。
GanosBase が解決する課題
従来の時空間ワークフローでは、ジオメトリデータベース、ラスター処理パイプライン、軌跡ストア、3D レンダリングサービスなど、データモダリティごとに個別のツールが必要でした。この断片化は、運用の複雑さを増大させ、システム間のデータ移動による I/O オーバーヘッドを増加させ、クロスモーダル分析を困難にします。
GanosBase は、すべての時空間データ型とそれらに作用するコンピューティングを単一のデータベースエンジンに統合することで、この断片化を解消します。コンピューティングはデータに近い場所で実行され、中間結果がネットワークを介して転送されることはなく、すべてのモダリティが同じクエリインターフェイスを共有します。
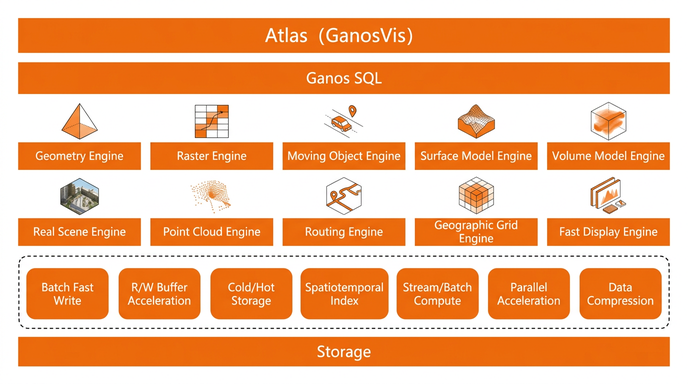
エンジンアーキテクチャ
GanosBase は、2つの階層で構成される10の専門エンジンから構成されています。
データモダリティエンジンは、特定のデータ型のストレージ、インデックス作成、および計算を処理します。
エンジン | データの型 |
ジオメトリエンジン | ベクトルデータ (点、線、面、ボリューム) |
ラスターエンジン | リモートセンシング画像、デジタル標高モデル (DEM)、グリッドデータ |
移動オブジェクトエンジン | 人、車両、船舶、航空機の軌跡 |
GeomGrid エンジン | 2D および 3D 空間グリッドの構築とコーディング |
サーフェスモデルエンジン | サーフェスメッシュ内のセマンティック 3D データ (ビルディングインフォメーションモデリング (BIM)) |
ボリュームモデルエンジン | 不均一ボリュームメッシュを持つ異方性データ (招待プレビューフェーズ) |
シーンモデルエンジン | 精細レンダリングモデル (OSGB、glTF/GLB、OBJ) |
点群エンジン | LADAR システムからの大規模な点群データ |
パスエンジン | トポロジカルグラフデータ (パイプネットワーク、道路ネットワーク) |
サービスエンジンは、すべてのデータ型にわたるレンダリングを処理します。
エンジン | 機能 |
高速表示エンジン | 事前タイリングなしでの高速な 2D および 3D レンダリング |
以下、各エンジンについて詳しく説明します。
ジオメトリエンジン
ジオメトリエンジンは、点、線、面、ボリュームなどのベクトルデータのストレージと計算を提供します。SHP、GeoJSON、Well-Known Text (WKT)、Well-Known Binary (WKB) 形式をサポートし、PostGIS 関数と完全に互換性があります。
主な機能には、空間データキャッシング、空間インデックス、空間並列計算が含まれます。大規模なベクトルデータの場合、クエリと分析のパフォーマンスはシングルノード実行と比較して 5 倍以上向上します。

ラスターエンジン
ラスターエンジンは、リモートセンシング画像、DEM、およびグリッドデータを処理します。Tiff、HDF4、HDF5、GRIB、および NetCDF のソース形式をサポートし、OSS ベースのデータレイクスケーリングを備えたオブジェクト指向ストレージを提供します。単一の行に 1 TB を超えるオブジェクトを格納できます。
組み込みのオペレーターは、ラスター空間関係の識別、ラスターピラミッド、ラスター統計、ラスター属性、ラスター画像処理、ラスター代数、カラーバランス調整、モザイク、DEM アルゴリズム、および D8 集水域アルゴリズムをカバーしています。並列動作モードでは、パフォーマンスが 10 倍以上向上します。
移動オブジェクトエンジン
移動オブジェクトエンジンは、人、車両、船舶、航空機などの移動オブジェクトの軌跡を格納および処理します。ネイティブの 4D 軌跡ストレージ (2D または 3D 座標と時間) を使用し、組み込みのインデックス作成とセグメンテーションの最適化を備えています。
サポートされている操作には、軌跡ポイントごとのカスタム属性、時空間イベント定義、数百億の軌跡ポイントの圧縮とリサンプリング、軌跡セグメンテーション、滞在点検出、軌跡類似度スコアリング、および時空間関係の識別が含まれます。従来の点モデルと比較して、ネイティブの軌跡モデルは、時空間分析シナリオでパフォーマンスを約 50〜100 倍向上させます。
GeomGrid エンジン
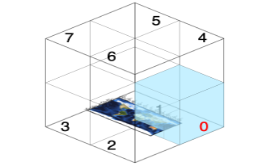
GeomGrid エンジンは、空間グリッドを構築し、2D および 3D 空間オブジェクトのコーディングおよびクエリ機能を提供します。GeoSOT や H3 を含む複数のメッシュ化ルールをサポートし、空間グリッドコードに基づく集計と分析、およびグリッド縮退機能を提供します。
サーフェスモデルエンジン
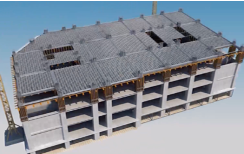
サーフェスモデルエンジンは、サーフェスメッシュで表現されるセマンティック 3D データを格納および処理します。BIM データを処理し、セマンティクスに基づいてモデルを分解および構造化し、複雑な 3D 空間分析と大規模なフェデレーテッド検索をサポートし、モデル単純化アルゴリズムを提供します。このエンジンは、主要なフロントエンド 3D レンダリングエンジンとインターフェイスします。
ボリュームモデルエンジン
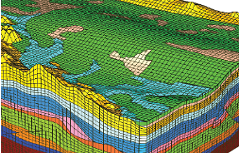
ボリュームモデルエンジンは、複雑な地質ボリュームデータを含む、不均一ボリュームメッシュを持つ異方性データを格納および処理します。シーケンス境界でのグリッド切り捨て、ビジネス補間アルゴリズム、複雑な空間分析、大規模なフェデレーテッド検索、およびモデル単純化をサポートします。このエンジンは、主要なフロントエンド 3D レンダリングエンジンとインターフェイスします。
ボリュームモデルエンジンは招待プレビューフェーズです。このモデルを使用するには、お問い合わせください。
シーンモデルエンジン
シーンモデルエンジンは、精細レンダリングモデルを格納および処理します。OSGB、glTF/GLB、および OBJ 形式でモデルをインポートし、空間クリッピングとマージ、テクスチャクリッピングと単純化、およびモデル単純化をサポートします。主要なフロントエンド 3D レンダリングエンジンとインターフェイスし、可視率と影率に関する正確な分析をサポートします。
点群エンジン
点群エンジンは、LADAR システムからの大規模な点群データを格納および処理します。ブロック空間インデックス、点群圧縮損失、空間クエリと計算、および点群の間引きと単純化をサポートし、主要なフロントエンド 3D レンダリングエンジンに接続します。

パスエンジン
パスエンジンは、パイプネットワークや道路ネットワークなど、点とエッジで表現されるトポロジカルグラフデータを格納および処理します。点とエッジのモデルからネットワークトポロジを構築し、巡回セールスマン問題 (TSP)、K 最短経路、ターン制限、双方向ダイクストラ法など、複数の経路探索アルゴリズムをサポートします。
高速表示エンジン
高速表示エンジンは、GanosBase のすべての空間データ型に対して、事前タイリングなしで高速なレンダリングを提供します。
ベクトルデータとラスターデータについては、空間特性に基づいて階層的な集約を実行し、可視性カリングアルゴリズムを使用して高速表示インデックスを構築します。ローカルインデックス更新がサポートされています。3D データについては、モデルの単純化、テクスチャ圧縮、データスティッチングを通じてレンダリングレベルを構築し、主要なレンダリングエンジンと互換性のある表示形式を動的に生成します。

エンドツーエンド機能
Atlas は、GanosBase と DataV のチームが共同で提供する、軽量な時空間データ分析・可視化サービスです。大規模な時空間データの分析、可視化、および結果共有のために設計されています。
Atlas は、すべての時空間コンピューティングを GanosBase にプッシュダウンし、GanosBase の動的高速表示技術を使用してフロントエンドでデータをレンダリングします。主な機能は次のとおりです。
大規模な時空間データのグラフィカルなプレビュー
GanosBase に保存されたデータの SQL ベースの可視化と分析
複数のデータ表現プリミティブ:点、線、面、ラスター、グリッド
直接的なデータプレビューに加えて、Atlas はクラウドマップ、軌跡密度マップ、グリッド集計マップなどの業務マップをレンダリングし、それらのマップの共有をサポートします。
主な機能
統一されたマルチモーダルデータ管理
GanosBase は、ジオメトリ、ラスター、軌跡、地理グリッドデータを単一のエンジン内で管理します。複数のツールを使用する空間スタックを統一されたインターフェイスに置き換え、ビジネスの複雑さと運用保守 (O&M) コストを削減します。
GanosBase は OpenGIS 標準および PostGIS 構文と互換性があるため、既存の PostGIS ジオメトリアプリケーションは透過的に移行できます。2D、3D、4D の座標空間、平面計算と球面計算、および設定可能な空間計算精度をサポートします。一般的な時空間クエリシナリオでは、PostGIS と比較してパフォーマンスが 5 倍以上向上します。

階層型ストレージ
GanosBase は、PolarDB for PostgreSQL 内でポリモーフィック階層型ストレージを提供します。ストレージオプションには、Elastic Block Storage と Object Storage Service (OSS) が含まれます。パーティションテーブルのパーティションは OSS に保存でき、時空間ラージカラムも OSS に保存できます。作成、読み取り、更新、削除、インデックス操作はすべて、OSS に保存されたデータに対して透過的に機能します。マルチレベルキャッシングにより、階層化を完全に透過的に保ちながらパフォーマンスを確保します。
コンピューティングプッシュダウン
GanosBase は、データをミドルウェアに引き出すのではなく、データベースエンジンにコンピューティングをプッシュダウンします。これにより、大規模な中間データ転送による I/O オーバーヘッドが排除され、ビジネスロジックが簡素化され、エンドツーエンドのパフォーマンスが向上します。
このエンジンは、インポート/エクスポート、データ型変換、属性処理、空間関係の識別、空間計算、空間処理、およびビジネス分析をカバーする空間分析オペレーターを提供します。これらのオペレーターを組み合わせることで、複雑なビジネスアルゴリズムを構築できます。
エラスティック並列クエリ
GanosBase は、PolarDB のエラスティック並列クエリ (ePQ) 機能を使用して、時空間クエリを読み取り専用ノードに分散させます。シングルノードのエラスティック並列クエリ機能と比較して、ePQ は 22 種類のクエリのうち 19 のクエリで 10 倍以上、3 つのクエリで 60 倍以上の高速化を実現します。パフォーマンスは、リソースの追加に比例して線形にスケールします。

ハイブリッドトランザクション/分析処理
PolarDB for PostgreSQL および AnalyticDB for PostgreSQL と組み合わせることで、GanosBase は時空間データに対するハイブリッドトランザクション/分析処理 (HTAP) 機能を提供します。AnalyticDB for PostgreSQL ノードをデータベースサービスに追加することで、トランザクションノードと分析ノード間で時空間データの HTAP 同期と統合が可能になります。

可視化とコンピューティングの統合
GanosBase は、従来のファイルシステムストレージ + データベースコンピューティング + タイル表示スタックを、統合された可視化とコンピューティングに置き換えます。高速表示エンジンは、データベースから直接 2D および 3D レンダリングを処理します。
高速表示インデックス — 可視性カリングアルゴリズムで構築されたスパースピラミッドインデックスは、数億のポリゴンオブジェクトを数秒で可視化し、数億レコードにわたる並列インデックス更新を数分で完了させます。
Mapbox Vector Tile (MVT) の強化 — GanosBase は、PostGIS の MVT 機能をグローバルリサンプリングアクセラレーションで拡張し、2D および 3D のベクトルタイルをより高速かつ小さなサイズで動的に生成します。
事前タイリングなしの 3D レンダリング — ライブラリ内でのモデル単純化、テクスチャ再編成、データスティッチング、および Level of Detail (LOD) 構築により、3D タイル接続レンダリング出力の動的生成が可能になります。GanosBase は、従来のソリューションと比較して、3D データの計算効率を 50 倍以上向上させます。
料金
PolarDB for PostgreSQL は GanosBase を無料で提供します。
次のステップ
ご不明な点がございましたら、お問い合わせください。
お問い合わせ
ご不明な点がございましたら、お問い合わせください。